
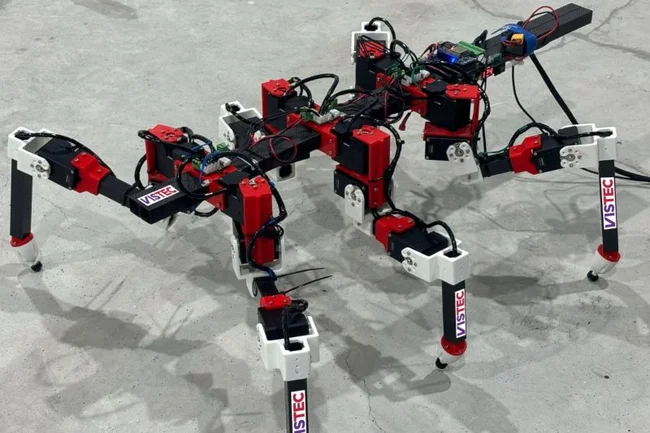
Инженеры Университета Тохоку (Япония) и Тайского института науки и технологий Видьясиримеди построили насекомоподобного робота, который самостоятельно перенял принцип передвижения палочника.
У насекомых относительно простая нервная система, но точно воспроизвести координацию их движений раньше не удавалось. Учёные не задавали роботу конкретных инструкций, а ставили цель — добраться до точки. Двигаться его научила модель ИИ, прошедшая состязательное обучение с подкреплением: за безопасное положение ног она получала награду.
Роботу хватило лишь короткого наблюдения за палочником, шагающим по ровной поверхности. Управляемая ИИ машина, впятеро превышающая насекомое по размеру, самостоятельно научилась двигаться по разным типам местности менее чем за час.
Модель оказалась настолько универсальной, что её удалось применить и к роботам с иным строением тела. Такие машины смогут работать в зонах бедствий, где нет ровных поверхностей, и продолжать движение даже при потере части конечностей, адаптируясь к новым условиям.